團隊成員

匯聚具身智能領域的科研人員與研究生,研究方向涵蓋具身基礎模型、世界模型與機器人學習。

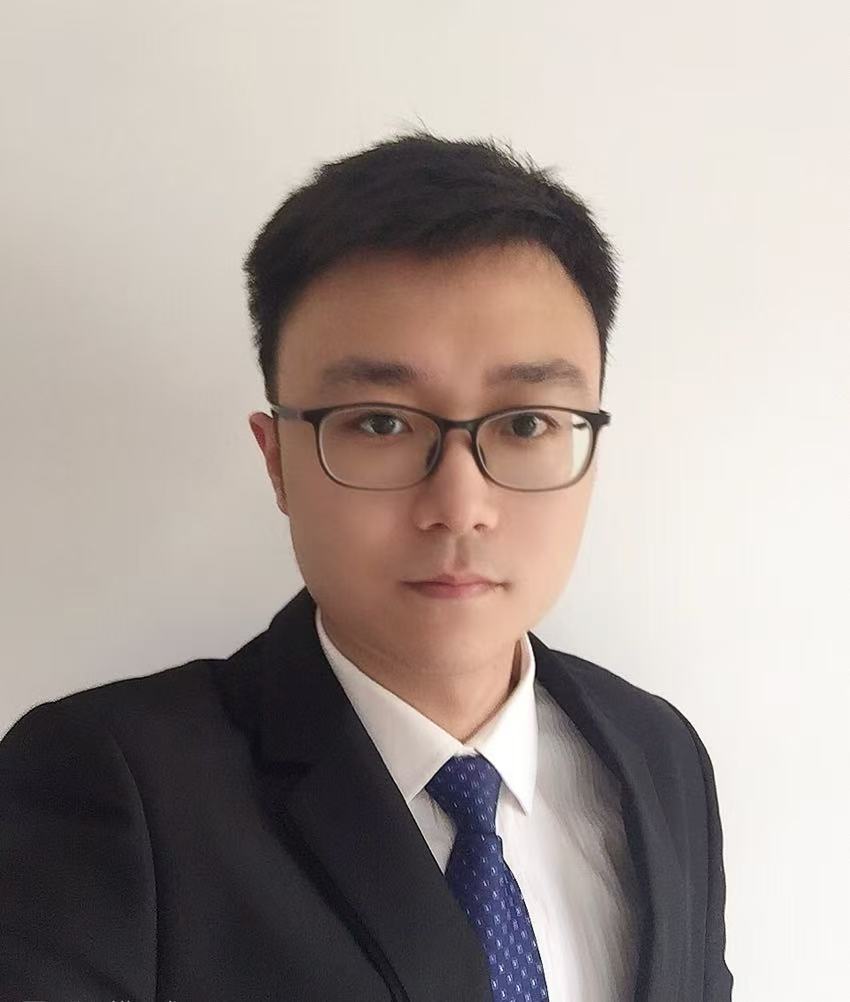
張云波教授照片

Yunbo "Will" Zhang

研究員(教授)· 博士生導師
中國科學院香港創新研究院基礎與前沿科學研究中心
5,712總引用 22h-index 30i10-index Google Scholar >

張云波教授現任中國科學院香港創新研究院研究員(教授),中國科學院大學教授、博士生導師,由中國科學院香港創新研究院引進,入選中國科學院高層次人才計劃。

他本科畢業於山東大學,於華中科技大學獲得碩士學位,2012 年於香港中文大學機械與自動化工程學系獲得博士學位。此後在美國從事研究與教學工作十二年,曾任普渡大學博士後研究員(2014–2017)、田納西理工大學助理教授,以及羅切斯特理工學院終身副教授。

他目前的研究聚焦於具身智能,包括具身基礎模型、世界模型與機器人學習;此前長期從事人機協作、製造人工智能與 AR/VR 交互研究。相關成果曾獲得 2024 年 ASME CIE 技術委員會領導力獎和 2019 年日內瓦國際發明展銀獎。

他還擔任 Frontiers in Robotics and AI、Journal of Intelligent Manufacturing 等國際權威期刊副編輯。

研究人員

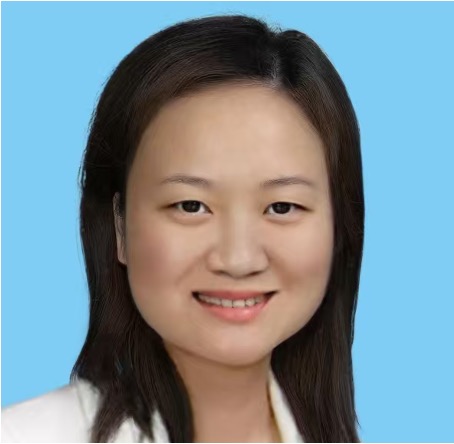
肖琴琴照片
AR/VR/AI 博士

肖琴琴

羅切斯特大學

肖琴琴博士擁有美國羅切斯特大學 AR/VR 博士和大數據 AI 碩士背景,師從 AI 領域著名學者羅傑波教授,長期從事教育與工業場景中的 XR/AI 應用研究與系統開發,熟悉沉浸式交互、數字孿生、風險預判與數據驅動應用。

她同時具備突出的產業理解與運營能力:在大型企業與管理實踐中積累了豐富的政府關係、供應鏈協同、項目拓展、現場運營與團隊管理經驗。在本團隊中,肖琴琴博士承擔運營管理、產學研關鍵合作推進與戰略佈局等核心職責,並在 XR/AI 技術產品化與資源整合方面發揮關鍵作用。

博士研究生

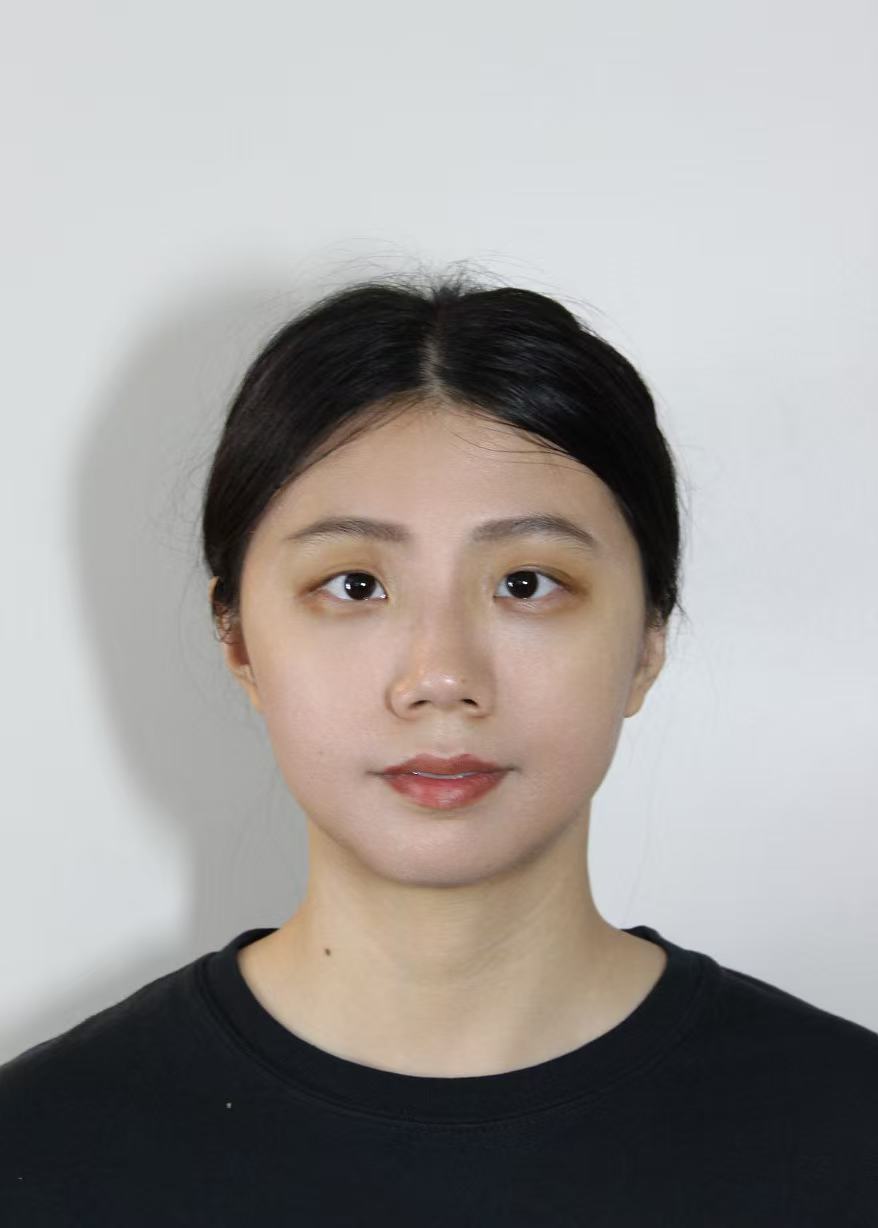
鄧熊希文照片
在讀博士生

鄧熊希文

羅切斯特理工學院(RIT)

主攻人機協作、開放集識別、機器人學習、AR 遙控系統及觸覺感知,聚焦智能機器人的多維交互技術突破。

產業鏈與項目實踐:參與 TikTok Pico AR 與機器人實習生相關工作,參與 XRobotToolkit 項目研發,並在機器人觸覺感知初創企業推動觸覺-視覺融合機器人學習技術落地。

王雪婷照片
在讀博士生

王雪婷

羅切斯特理工學院(RIT)

主攻人機協作、開放集識別、機器人學習、AR 遙控系統及觸覺感知,聚焦智能機器人的多維交互技術突破。

項目經歷:主導 VLAbot 人-視覺-語言-動作交互框架,推進多專家智能體與 AR 接口協同,面向長週期製造裝配任務規劃難題,並設計 HALO 分層長週期操作與失敗恢復系統。

梁振山照片
在讀博士生

梁振山

康考迪亞大學

研究興趣:三維重建、圖像處理、機器學習、世界模型與機器人感知。

項目經歷:提出基於幾何處理的室內深度補全框架;參與建立電阻温度檢測器(RTD)製作的自動化流程;參與基於深度學習的民用飛機檢測與跟蹤算法研發。

王宇輝照片
在讀博士生

王宇輝

香港中文大學機械與自動化工程學系 · 天津大學碩士、學士

研究興趣:世界模型、VLA 模型、三維場景理解與機器人閉環控制。

產業經歷:曾任妙動科技世界模型工程師;曾任理想汽車自動駕駛算法工程師,參與無圖 NOA、端到端與 VLA 三代智駕系統的研發與量產;曾在滴滴出行負責車載影片自監督預訓練與道路目標檢測等感知任務。

樊鎮照片
在讀博士生

樊鎮

香港中文大學機械與自動化工程學系 · 新加坡國立大學碩士 · 北京交通大學學士

研究興趣:高保真數字孿生、合成數據生成、多模態認知智能體、具身智能、仿真到現實遷移與人機協作。

研究經歷:基於 NVIDIA Omniverse 構建數字孿生與合成數據流水線;構建面向先進製造的人本知識系統,結合知識圖譜、混合現實、LLM 與 RAG;具備紮實的嵌入式控制與機器人硬件實現經驗。

碩士研究生

陳辰睿照片
在讀碩士生

陳辰睿

香港科技大學(廣州)

研究興趣:VLA 與端到端機器人控制,從視覺、語言與機器人狀態直接生成動作,實現機器人操作的閉環控制;關注機器人數據採集、模型訓練與真機部署。

研究與實踐:CopilotTele 第一作者,該工作入圍 IEEE CASE 2026 最佳學生論文獎;具備軟硬一體的機器人全棧研發經驗,曾在國內頭部科技企業主導機器人項目,並在全球頂級開發者大會進行技術展示。

加入 FIR Lab

課題組常年招收具身智能方向的博士後、博士生、工程師、研究助理及訪問實習生。

查看招聘與招生資訊