团队成员

汇聚具身智能领域的科研人员与研究生,研究方向涵盖具身基础模型、世界模型与机器人学习。

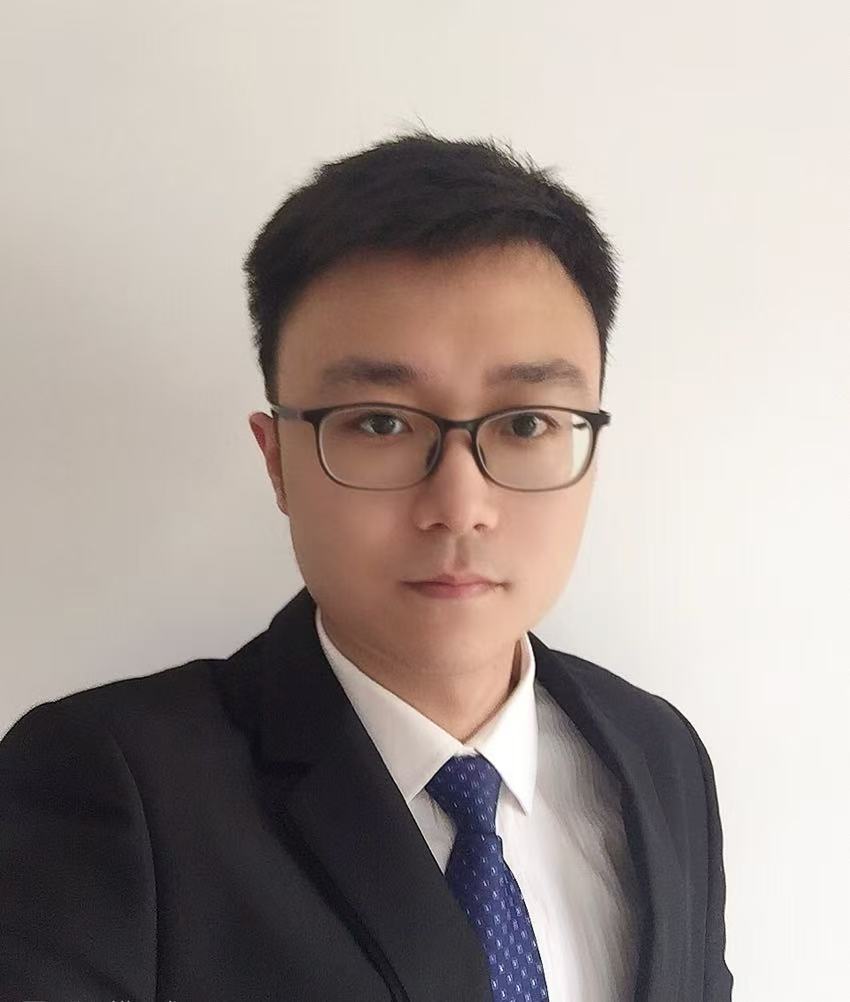
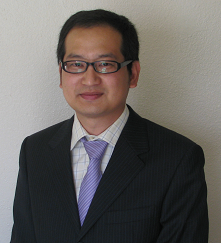
张云波教授照片

Yunbo "Will" Zhang

研究员(教授)· 博士生导师
中国科学院香港创新研究院基础与前沿科学研究中心
5,712总引用 22h-index 30i10-index Google Scholar >

张云波教授现任中国科学院香港创新研究院研究员(教授),中国科学院大学教授、博士生导师,由中国科学院香港创新研究院引进,入选中国科学院高层次人才计划。

他本科毕业于山东大学,于华中科技大学获得硕士学位,2012 年于香港中文大学机械与自动化工程学系获得博士学位。此后在美国从事研究与教学工作十二年,曾任普渡大学博士后研究员(2014–2017)、田纳西理工大学助理教授,以及罗切斯特理工学院终身副教授。

他目前的研究聚焦于具身智能,包括具身基础模型、世界模型与机器人学习;此前长期从事人机协作、制造人工智能与 AR/VR 交互研究。相关成果曾获得 2024 年 ASME CIE 技术委员会领导力奖和 2019 年日内瓦国际发明展银奖。

他还担任 Frontiers in Robotics and AI、Journal of Intelligent Manufacturing 等国际权威期刊副编辑。

研究人员

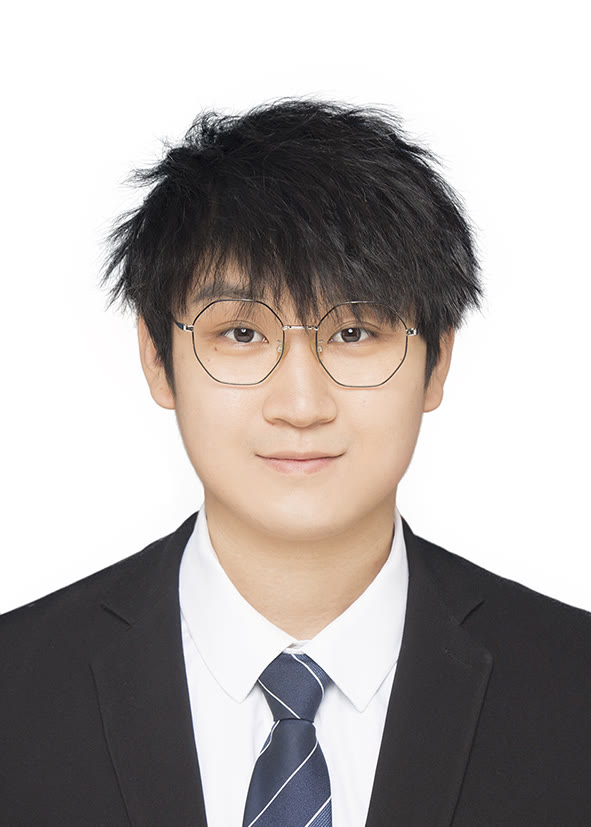
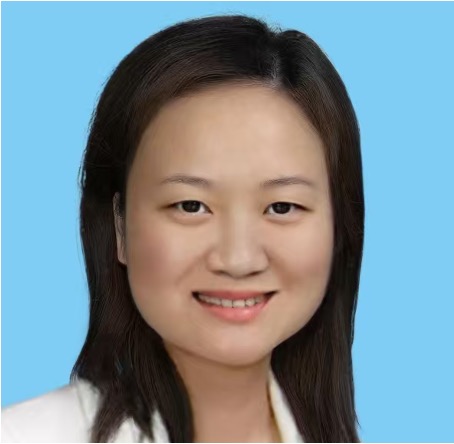
肖琴琴照片
AR/VR/AI 博士

肖琴琴

罗切斯特大学

肖琴琴博士拥有美国罗切斯特大学 AR/VR 博士和大数据 AI 硕士背景,师从 AI 领域著名学者罗杰波教授,长期从事教育与工业场景中的 XR/AI 应用研究与系统开发,熟悉沉浸式交互、数字孪生、风险预判与数据驱动应用。

她同时具备突出的产业理解与运营能力:在大型企业与管理实践中积累了丰富的政府关系、供应链协同、项目拓展、现场运营与团队管理经验。在本团队中,肖琴琴博士承担运营管理、产学研关键合作推进与战略布局等核心职责,并在 XR/AI 技术产品化与资源整合方面发挥关键作用。
博士研究生

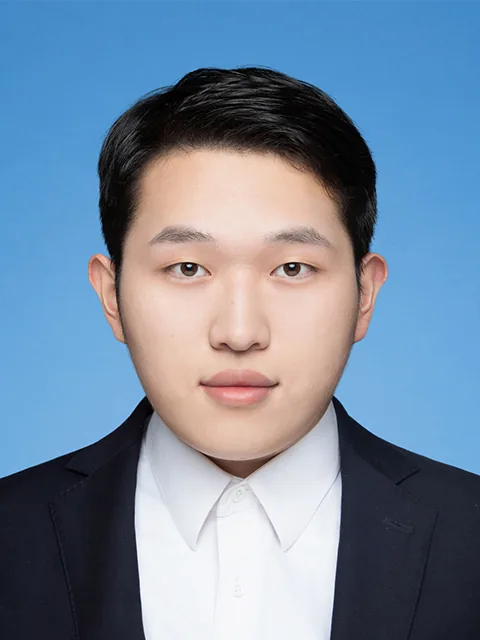
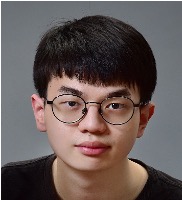
邓熊希文照片
在读博士生

邓熊希文

罗切斯特理工学院(RIT)

主攻人机协作、开放集识别、机器人学习、AR 遥控系统及触觉感知,聚焦智能机器人的多维交互技术突破。

产业链与项目实践:参与 TikTok Pico AR 与机器人实习生相关工作,参与 XRobotToolkit 项目研发,并在机器人触觉感知初创企业推动触觉-视觉融合机器人学习技术落地。

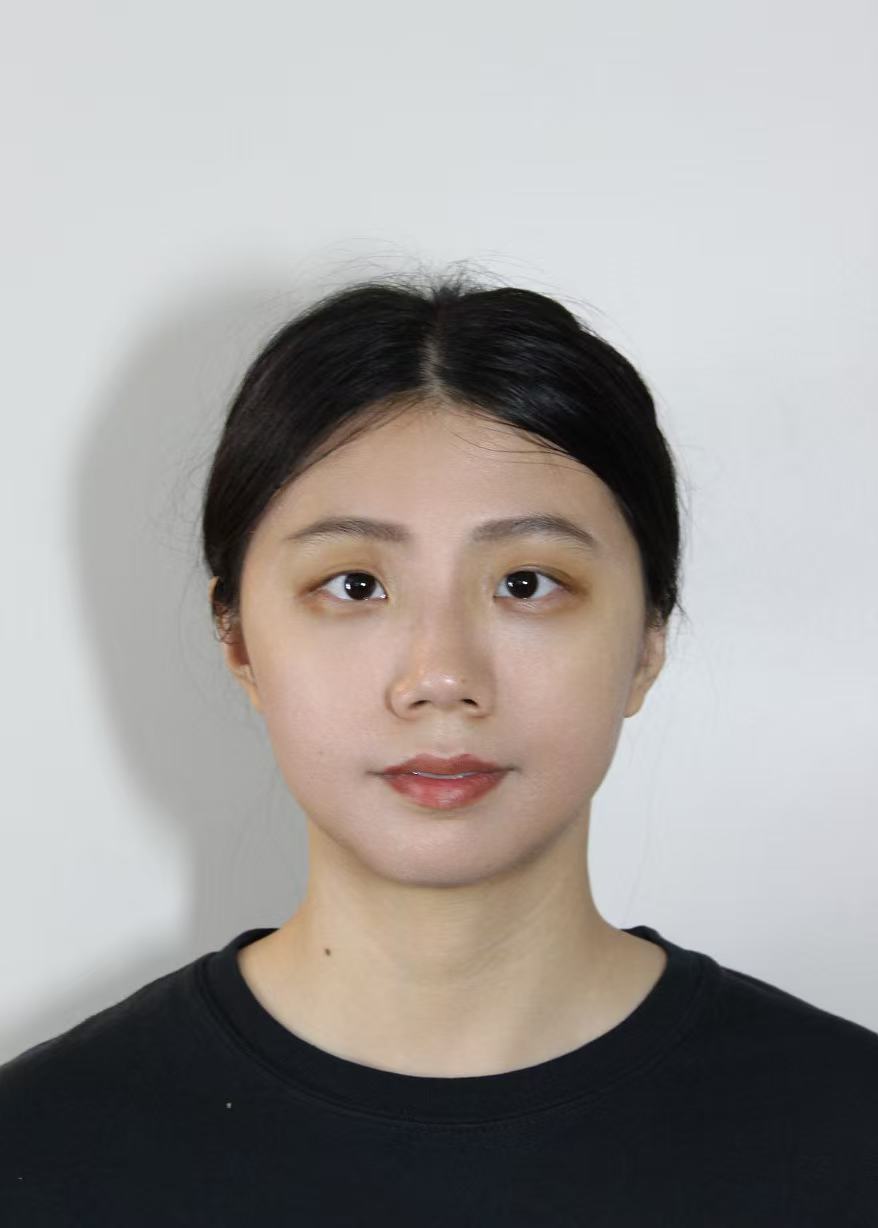
王雪婷照片
在读博士生

王雪婷

罗切斯特理工学院(RIT)

主攻人机协作、开放集识别、机器人学习、AR 遥控系统及触觉感知,聚焦智能机器人的多维交互技术突破。

项目经历:主导 VLAbot 人-视觉-语言-动作交互框架,推进多专家智能体与 AR 接口协同,面向长周期制造装配任务规划难题,并设计 HALO 分层长周期操作与失败恢复系统。

梁振山照片
在读博士生

梁振山

康考迪亚大学

研究兴趣:三维重建、图像处理、机器学习、世界模型与机器人感知。

项目经历:提出基于几何处理的室内深度补全框架;参与建立电阻温度检测器(RTD)制作的自动化流程;参与基于深度学习的民用飞机检测与跟踪算法研发。

王宇辉照片
在读博士生

王宇辉

香港中文大学机械与自动化工程学系 · 天津大学硕士、学士

研究兴趣:世界模型、VLA 模型、三维场景理解与机器人闭环控制。

产业经历:曾任妙动科技世界模型工程师;曾任理想汽车自动驾驶算法工程师,参与无图 NOA、端到端与 VLA 三代智驾系统的研发与量产;曾在滴滴出行负责车载视频自监督预训练与道路目标检测等感知任务。

樊镇照片
在读博士生

樊镇

香港中文大学机械与自动化工程学系 · 新加坡国立大学硕士 · 北京交通大学学士

研究兴趣:高保真数字孪生、合成数据生成、多模态认知智能体、具身智能、仿真到现实迁移与人机协作。

研究经历:基于 NVIDIA Omniverse 构建数字孪生与合成数据流水线;构建面向先进制造的人本知识系统,结合知识图谱、混合现实、LLM 与 RAG;具备扎实的嵌入式控制与机器人硬件实现经验。

硕士研究生

陈辰睿照片
在读硕士生

陈辰睿

香港科技大学(广州)

研究兴趣:VLA 与端到端机器人控制,从视觉、语言与机器人状态直接生成动作,实现机器人操作的闭环控制;关注机器人数据采集、模型训练与真机部署。

研究与实践:CopilotTele 第一作者,该工作入围 IEEE CASE 2026 最佳学生论文奖;具备软硬一体的机器人全栈研发经验,曾在国内头部科技企业主导机器人项目,并在全球顶级开发者大会进行技术展示。

加入 FIR Lab

课题组常年招收具身智能方向的博士后、博士生、工程师、研究助理及访问实习生。

查看招聘与招生信息