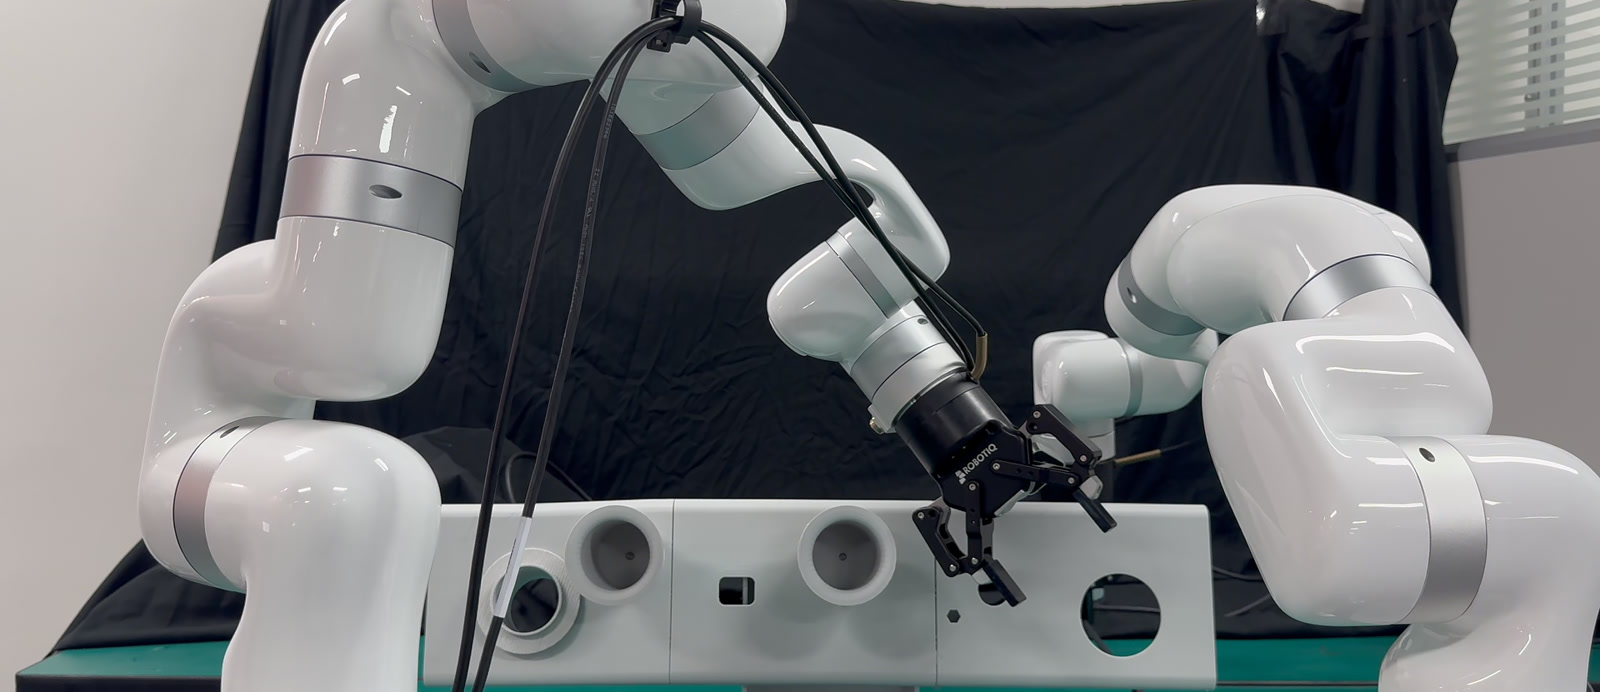
CopilotTele: A Shared-Autonomy Teleoperation System for Bimanual Manufacturing Assembly with Risk-Guided Arbitration
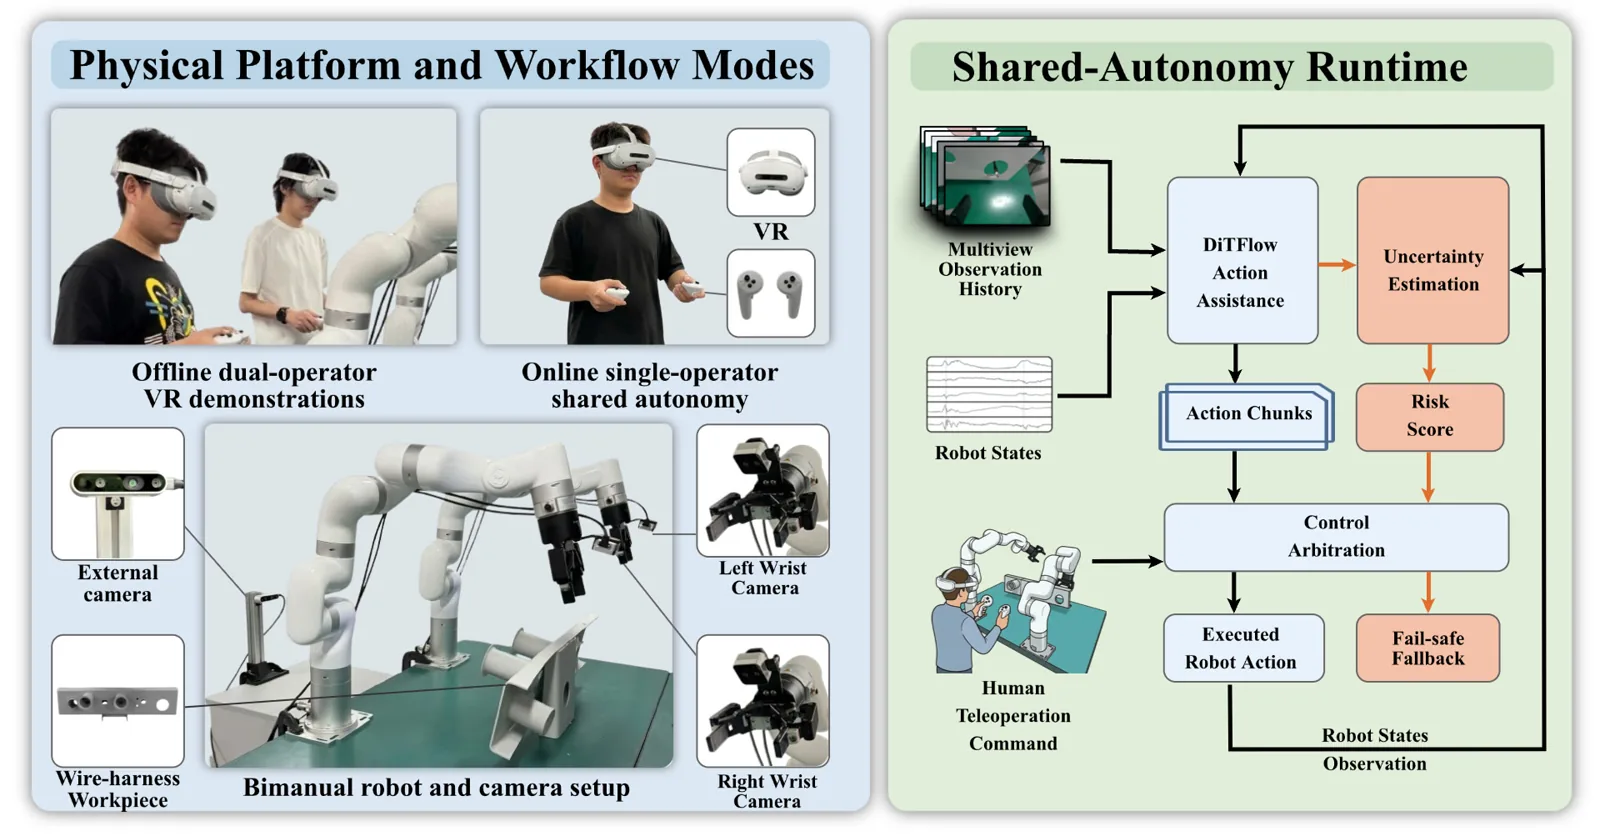
面向雙臂線束裝配的風險引導共享自主系統,結合 DiTFlow 動作輔助與按需人工接管。

具身智能 · 具身基礎模型 · 機器人學習
我們研究具身智能:以 VLA、WAM 等具身基礎模型為核心,讓機器人理解任務與物理世界,並在真實環境中可靠地完成複雜操作。
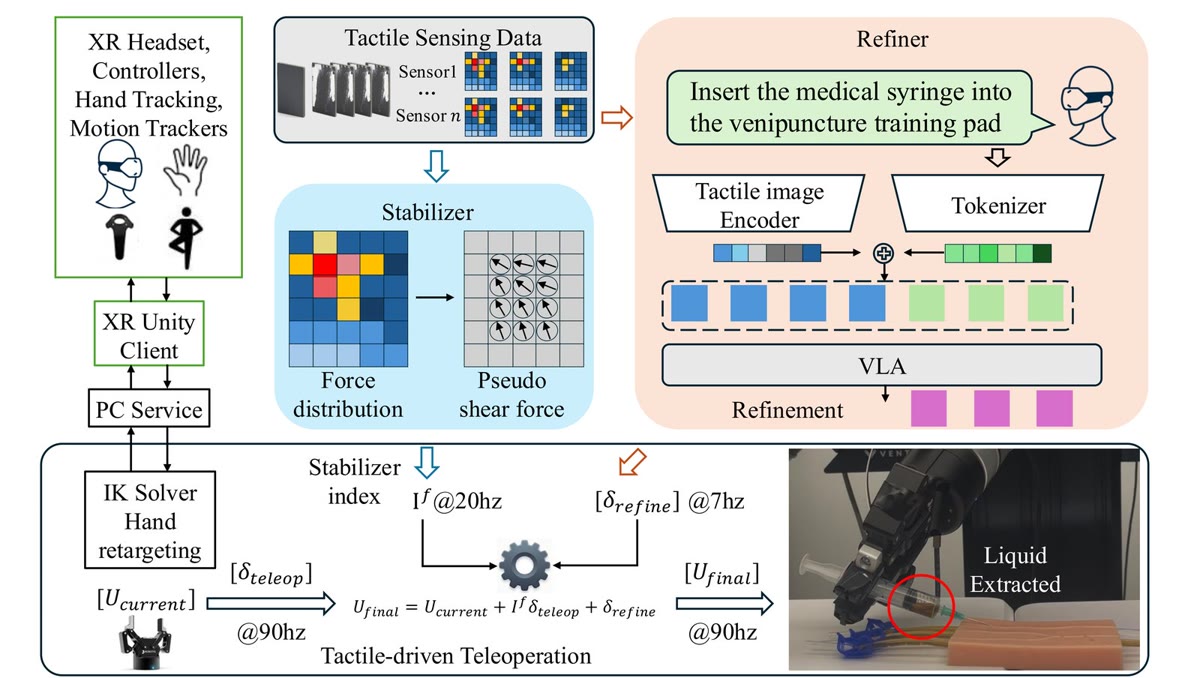
如何讓機器人理解物理世界,並把這種理解轉化為可靠、可泛化的操作能力?
面向雙臂線束裝配的風險引導共享自主系統,結合 DiTFlow 動作輔助與按需人工接管。
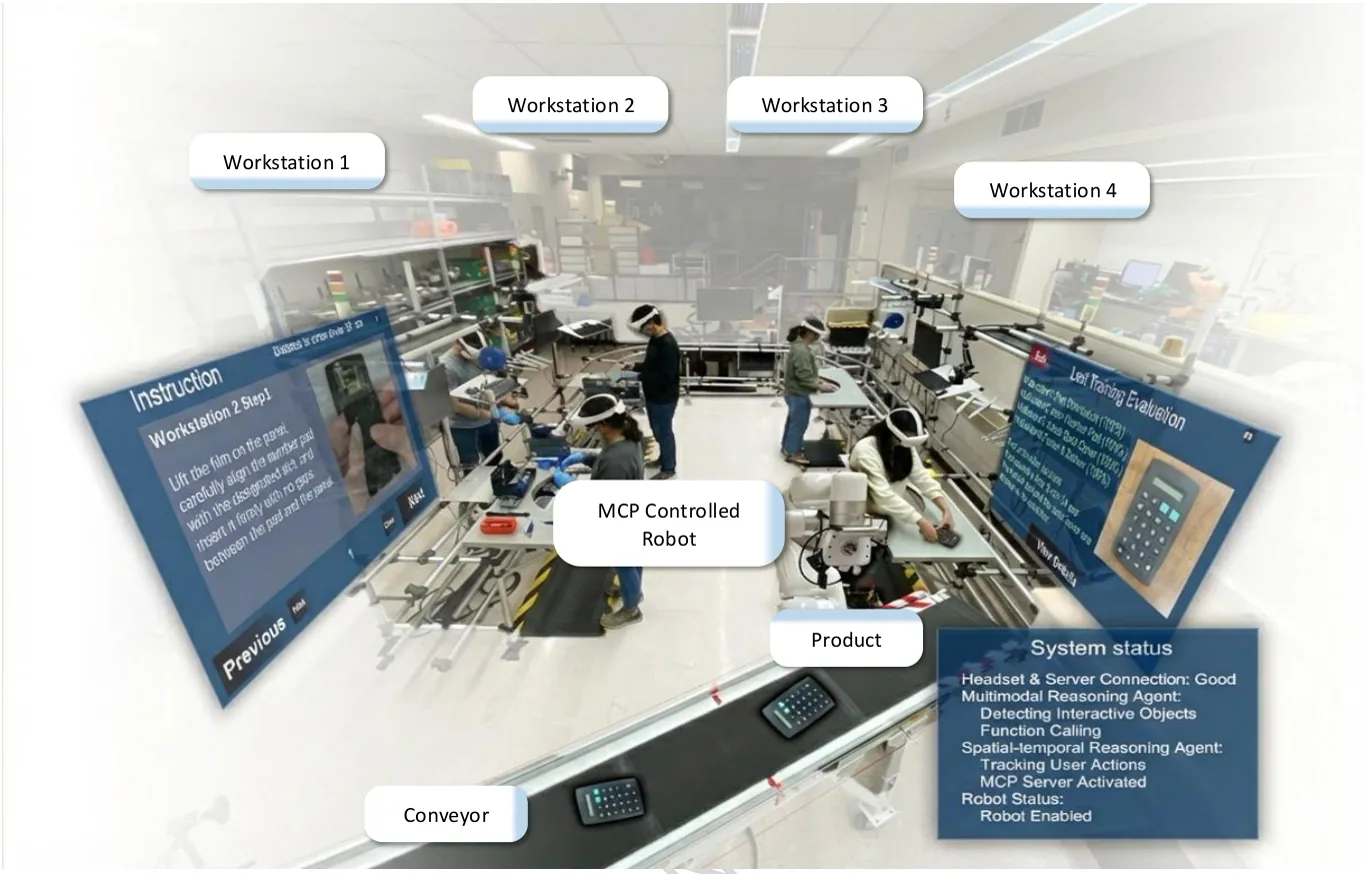
結合多模態推理與時空推理智能體的 AI-XR 裝配助手,實時指導操作者、評估裝配動作並協調協作機器人。
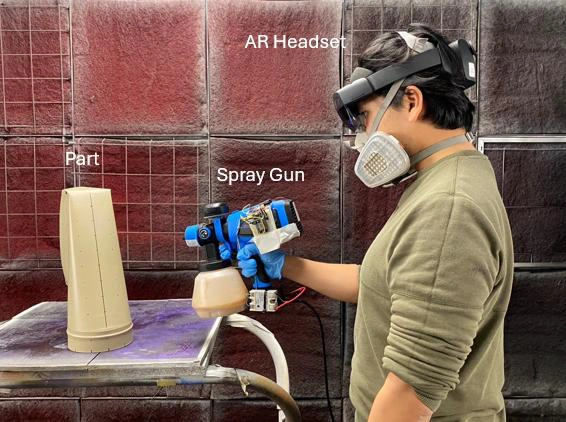
面向複雜曲面手工噴塗的 AR 實時反饋:帶傳感器的噴槍、塗層沉積仿真與 AR 頭顯實時顯示覆蓋狀態。
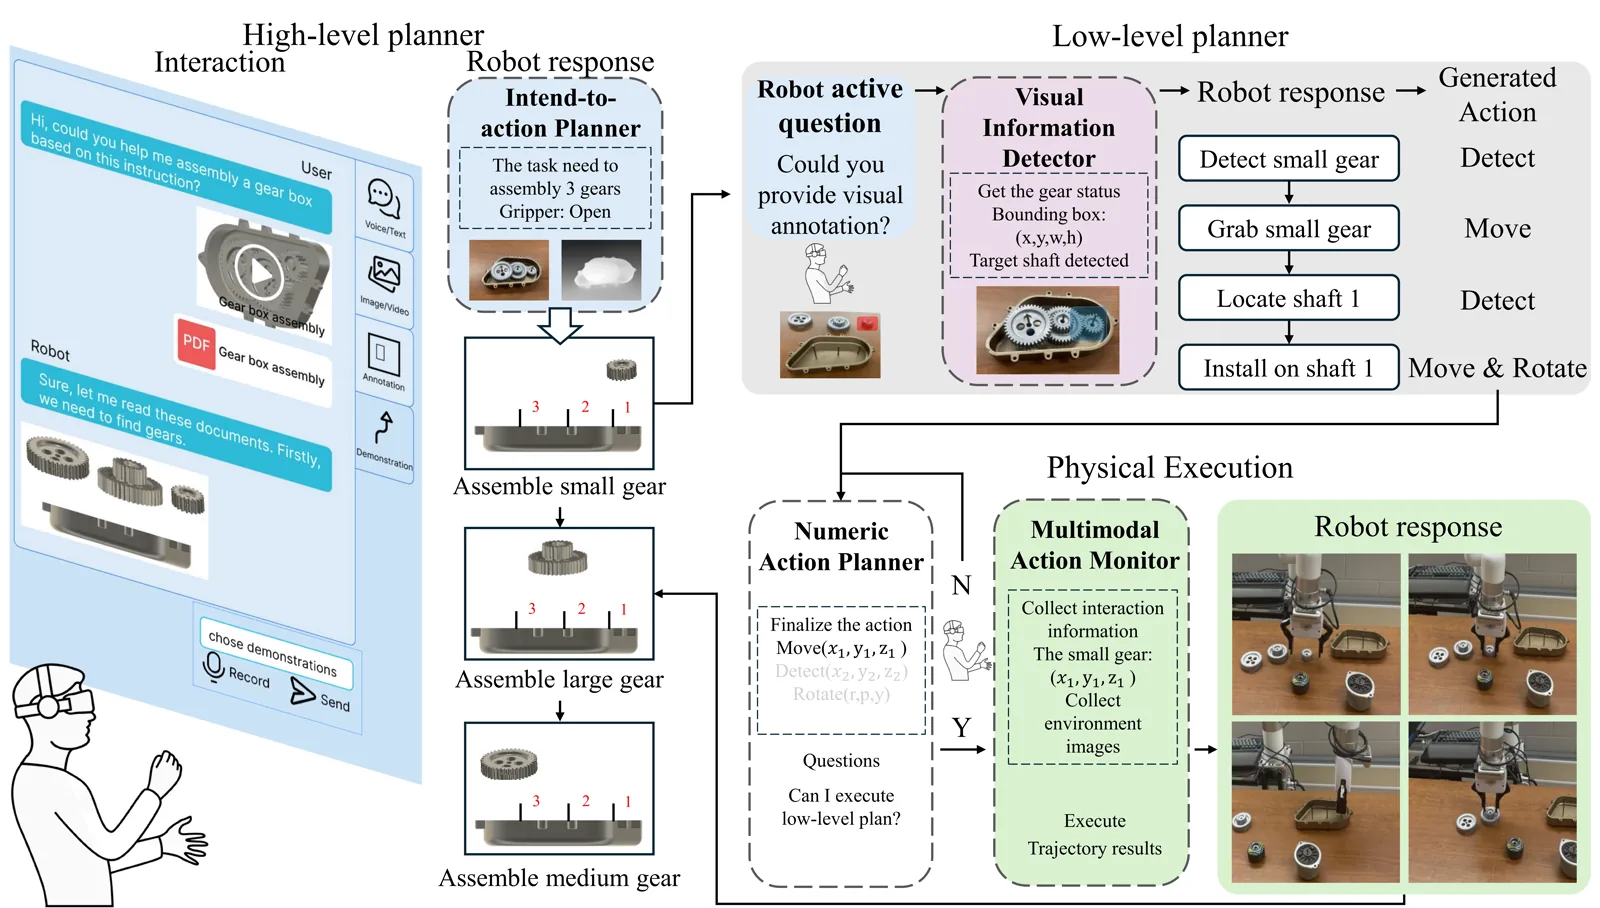
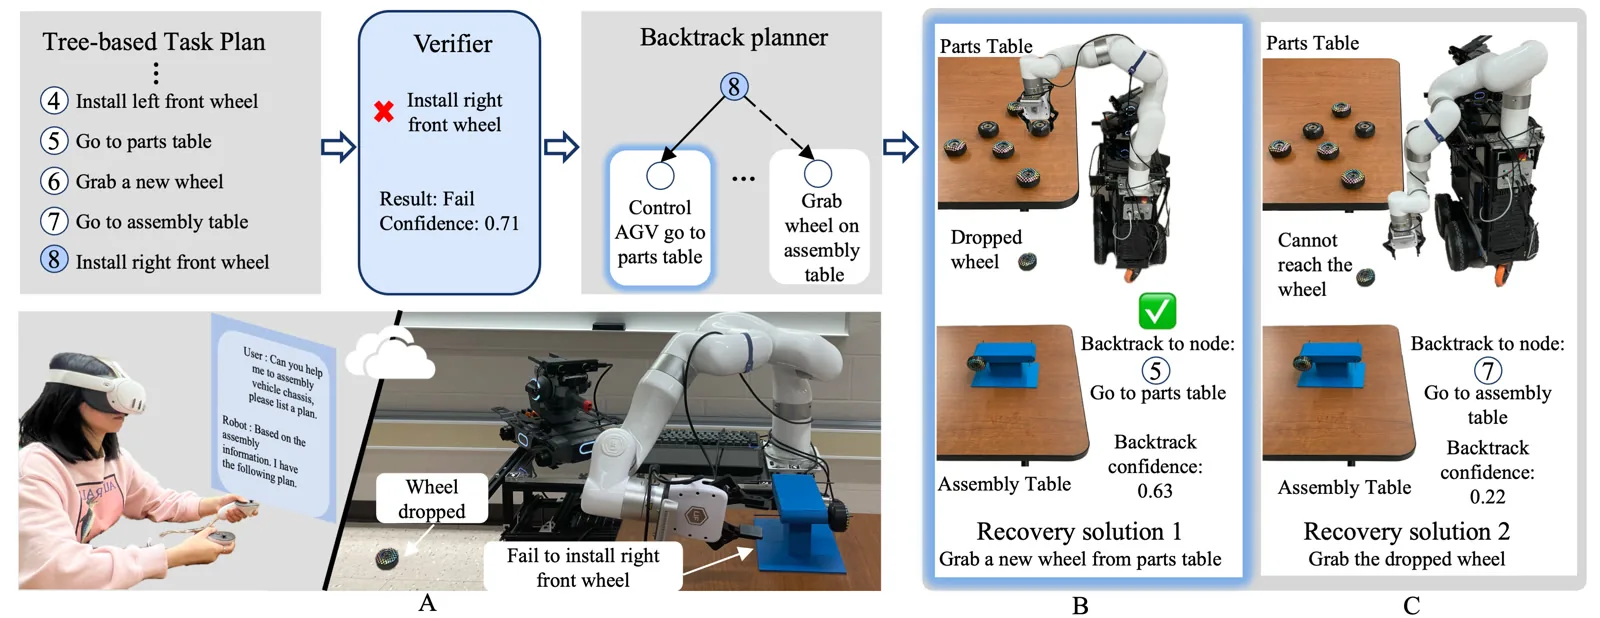
面向長程裝配任務的人機協作框架,結合專家智能體、VLA 大模型與增強現實多模態交互界面。
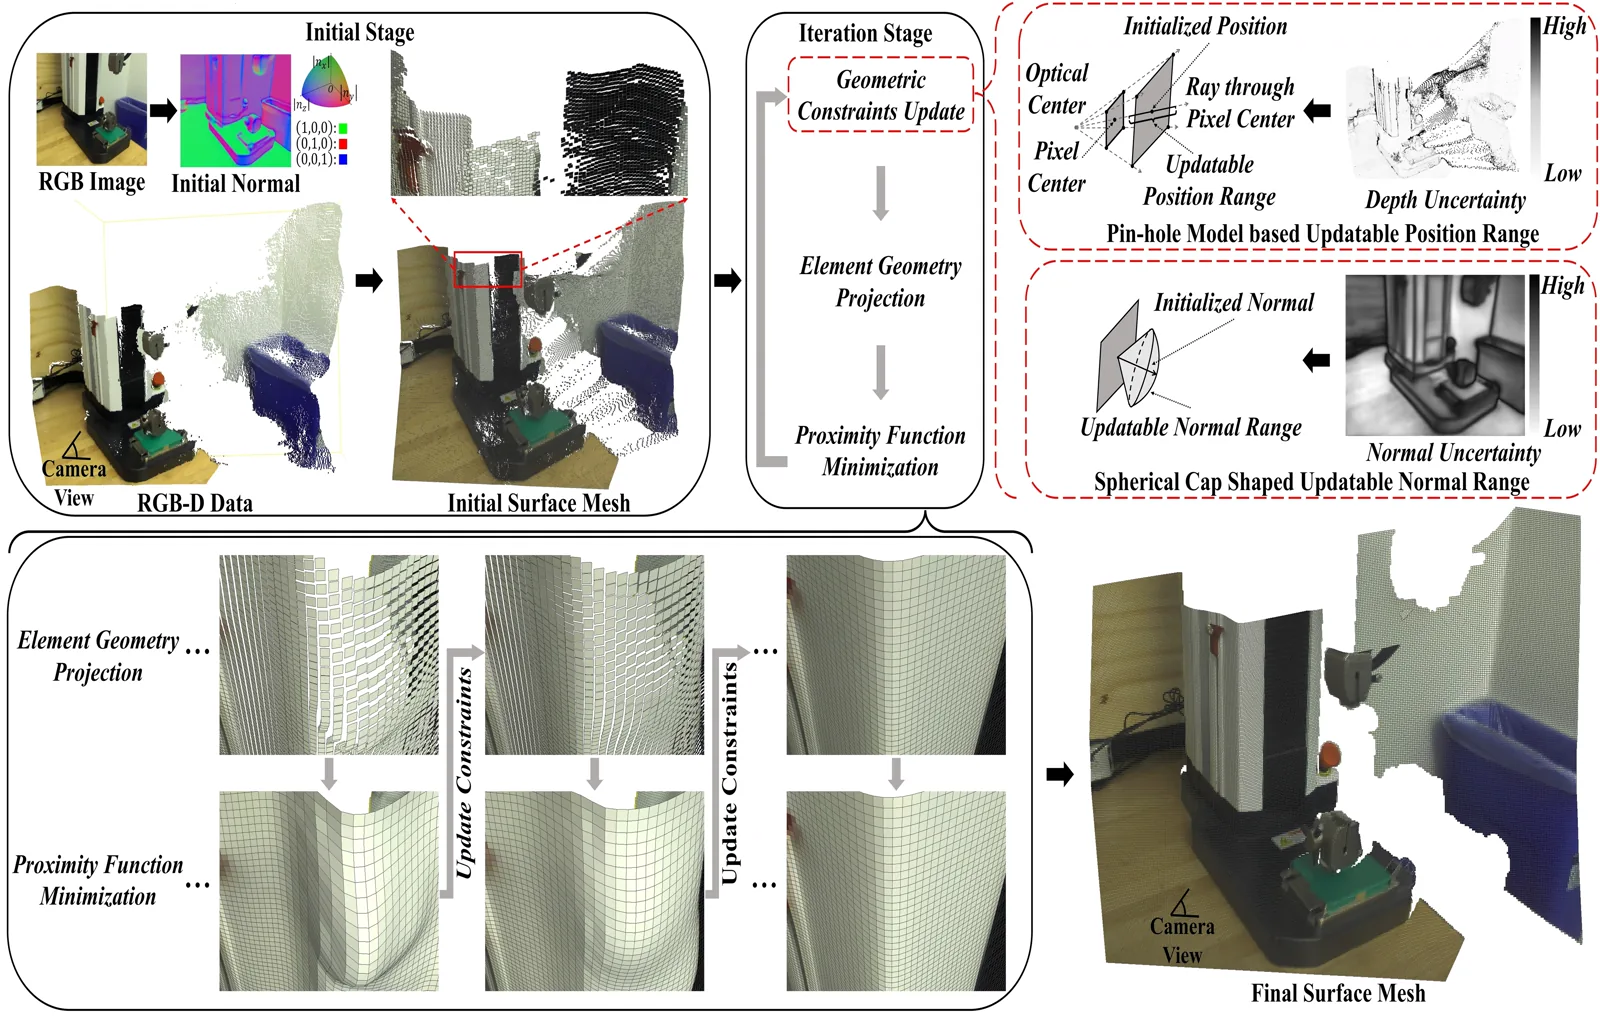
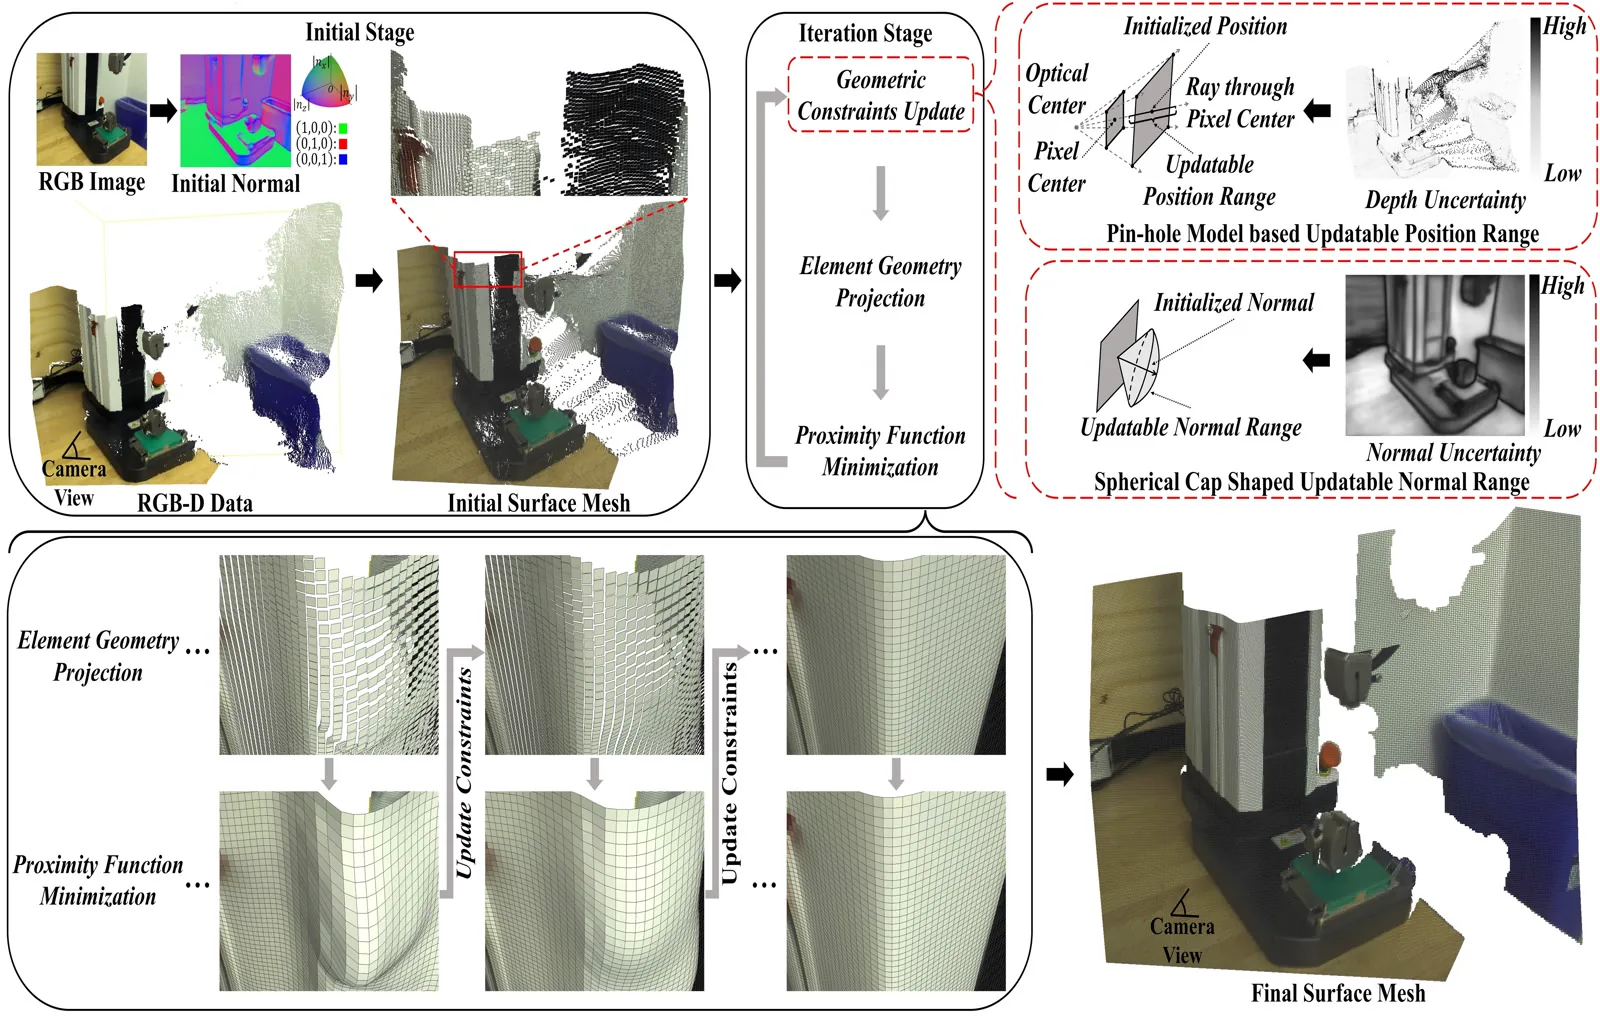
基於幾何處理與 RGB 圖像融合的室內深度補全算法,有效消除反光與透明物體失真,生成清晰的物體邊界。
具身智能系統與機器人自主操作的現場演示和展會亮相。
每週定期舉行具身智能、VLA 大模型、基礎操作策略與從仿真到現實遷移的文獻研討。
項目階段總結、跨學科團隊交流與學術工業界夥伴參訪研討。