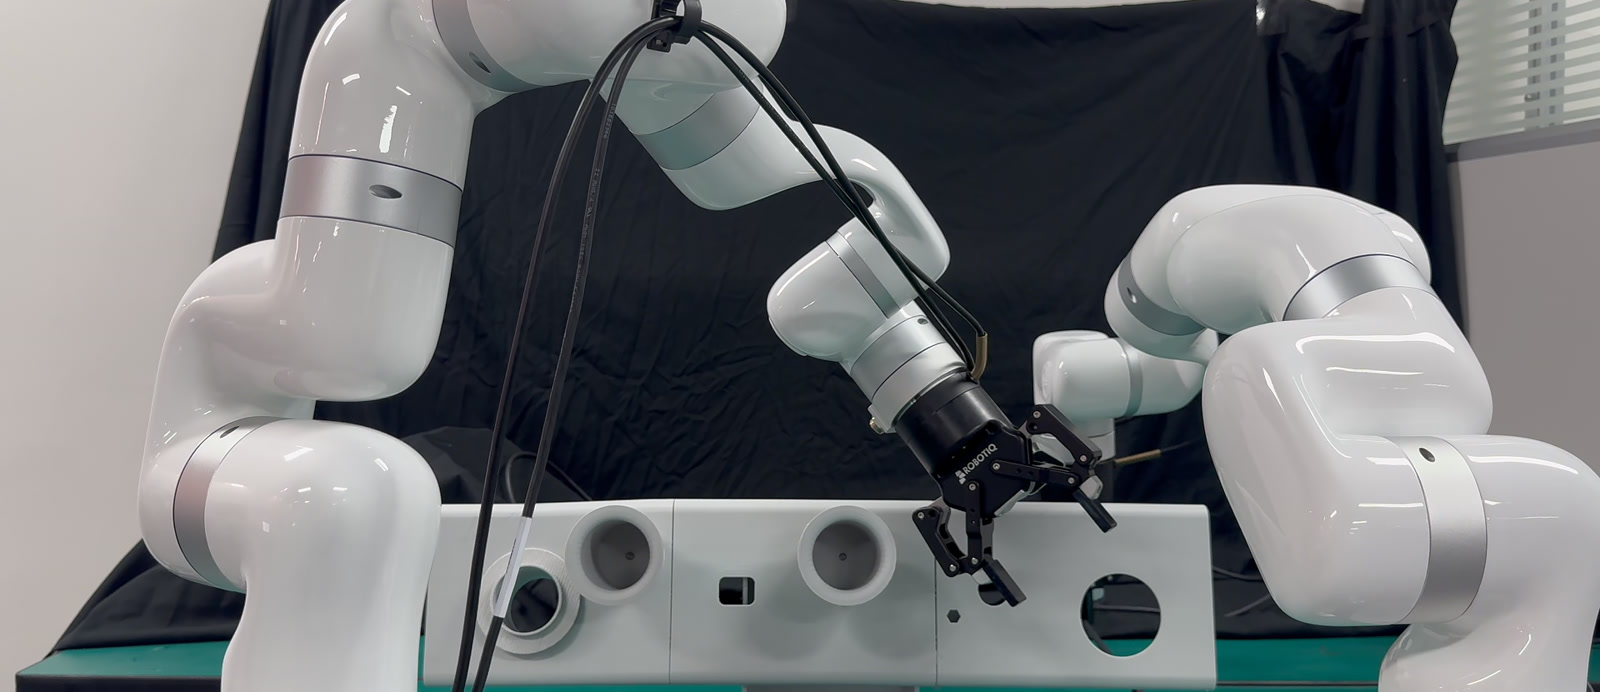
CopilotTele: A Shared-Autonomy Teleoperation System for Bimanual Manufacturing Assembly with Risk-Guided Arbitration
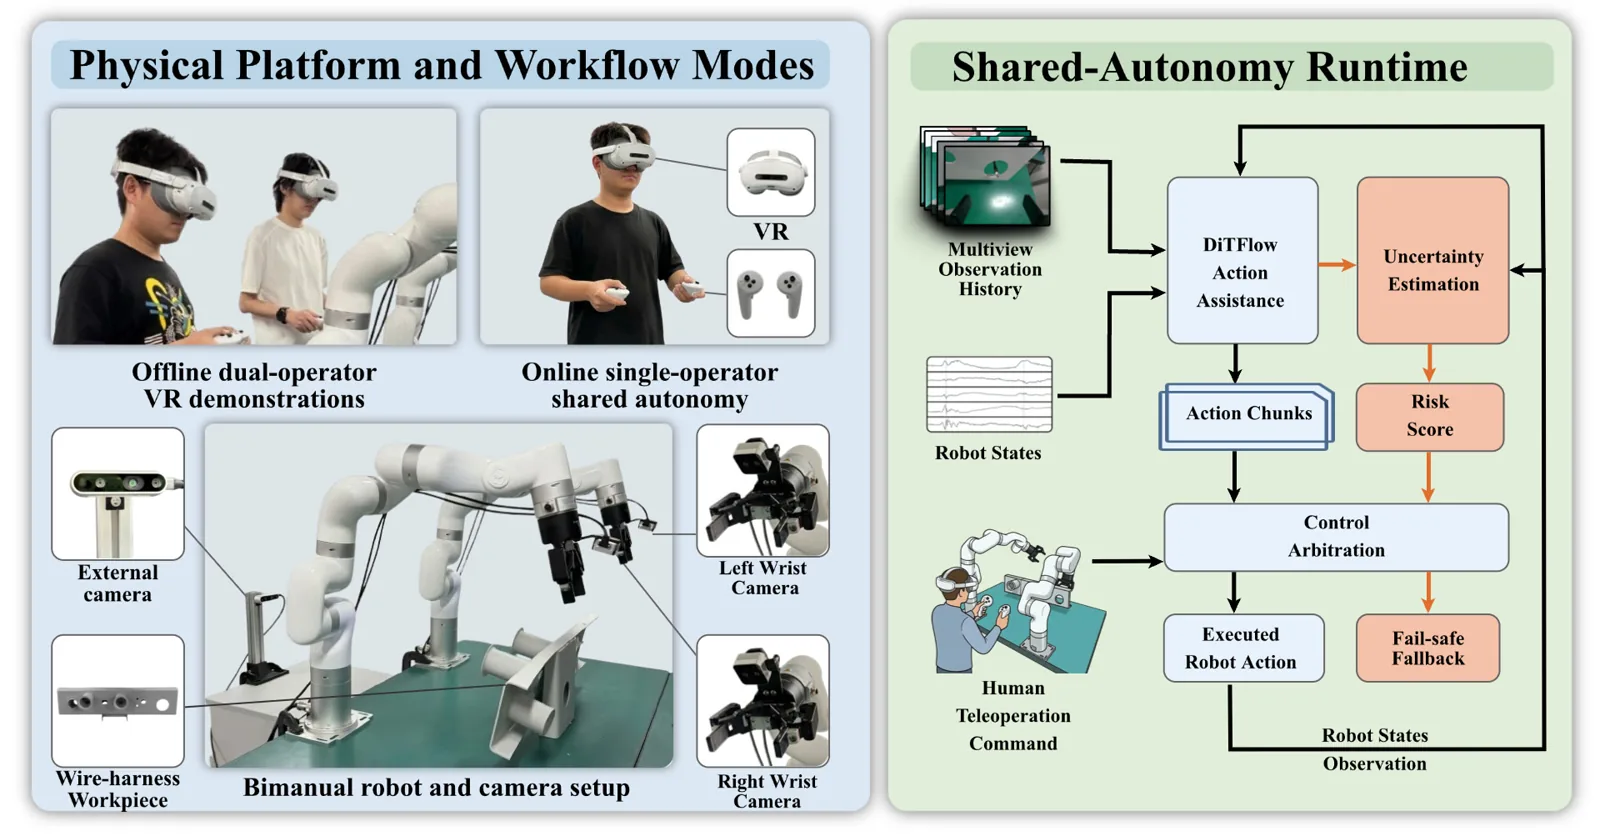
面向双臂线束装配的风险引导共享自主系统,结合 DiTFlow 动作辅助与按需人工接管。

具身智能 · 具身基础模型 · 机器人学习
我们研究具身智能:以 VLA、WAM 等具身基础模型为核心,让机器人理解任务与物理世界,并在真实环境中可靠地完成复杂操作。
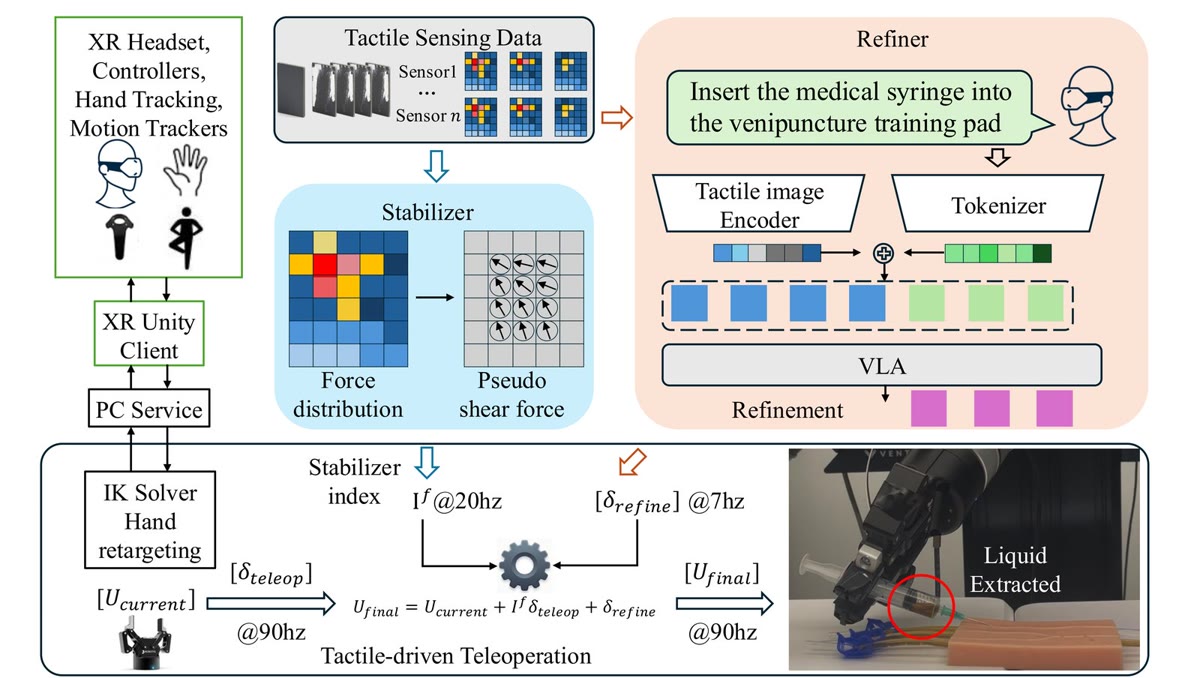
如何让机器人理解物理世界,并把这种理解转化为可靠、可泛化的操作能力?
面向双臂线束装配的风险引导共享自主系统,结合 DiTFlow 动作辅助与按需人工接管。
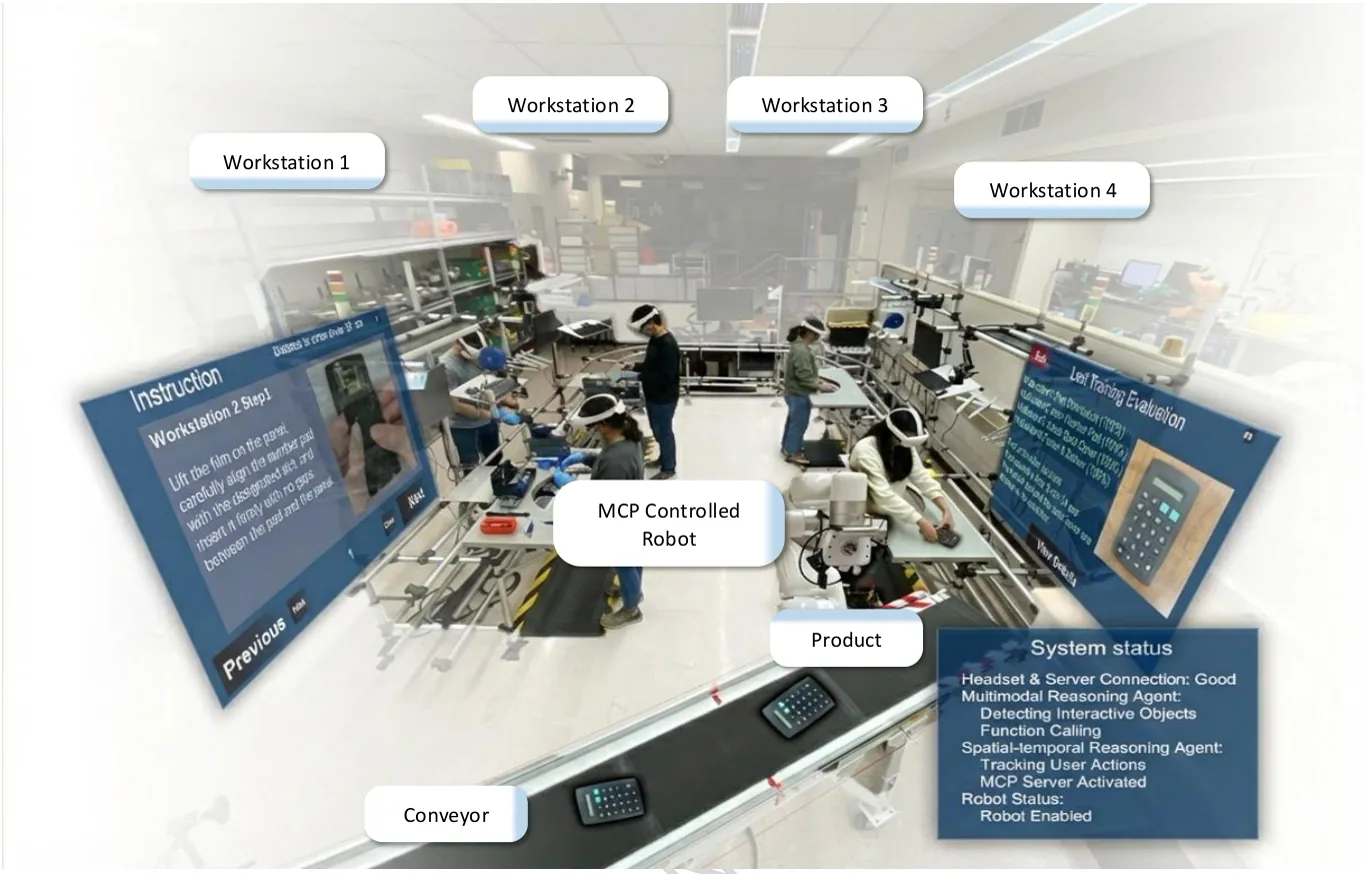
结合多模态推理与时空推理智能体的 AI-XR 装配助手,实时指导操作者、评估装配动作并协调协作机器人。
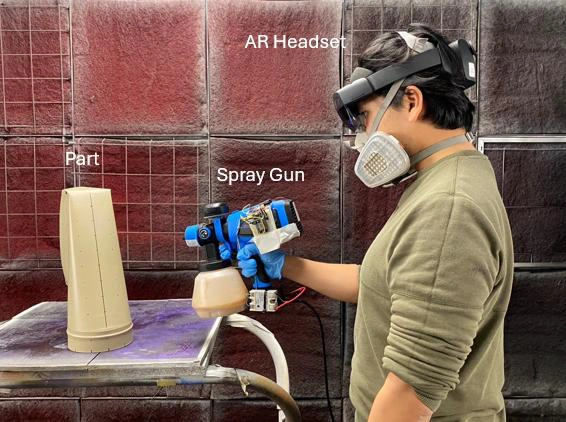
面向复杂曲面手工喷涂的 AR 实时反馈:带传感器的喷枪、涂层沉积仿真与 AR 头显实时显示覆盖状态。
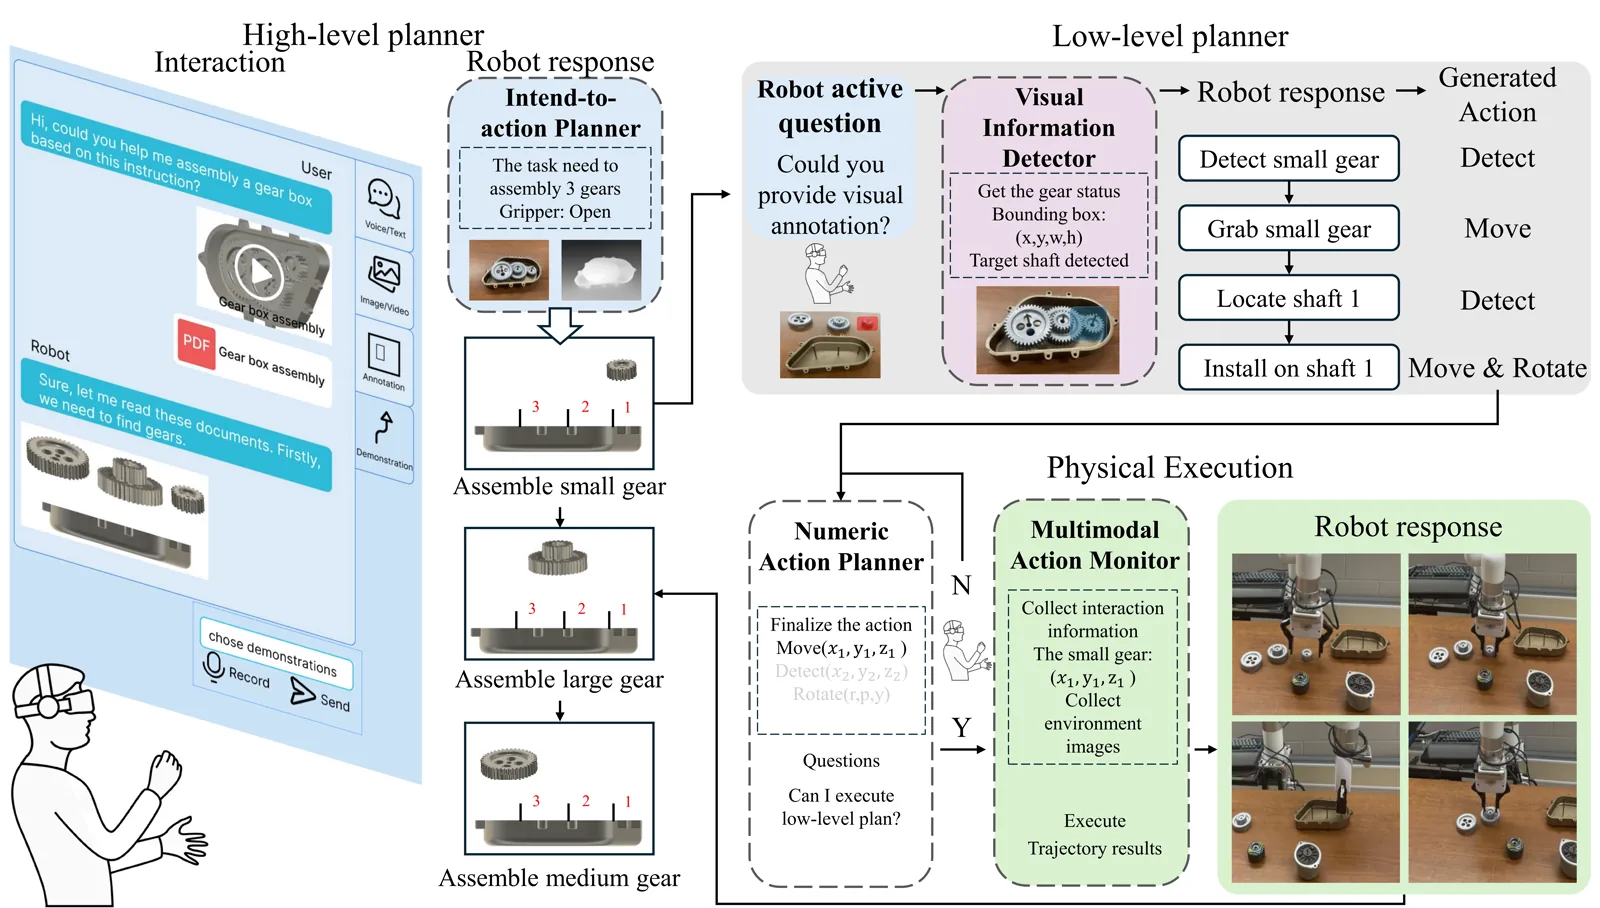
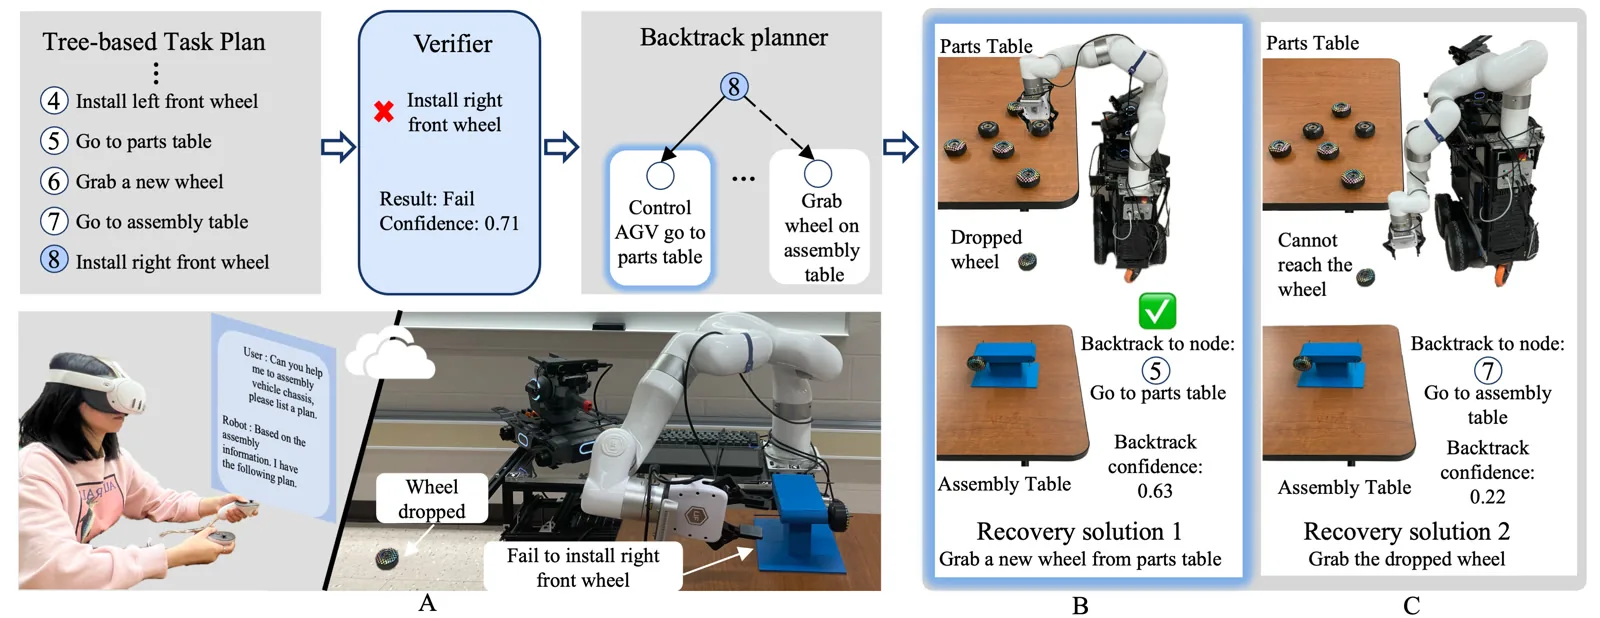
面向长程装配任务的人机协作框架,结合专家智能体、VLA 大模型与增强现实多模态交互界面。
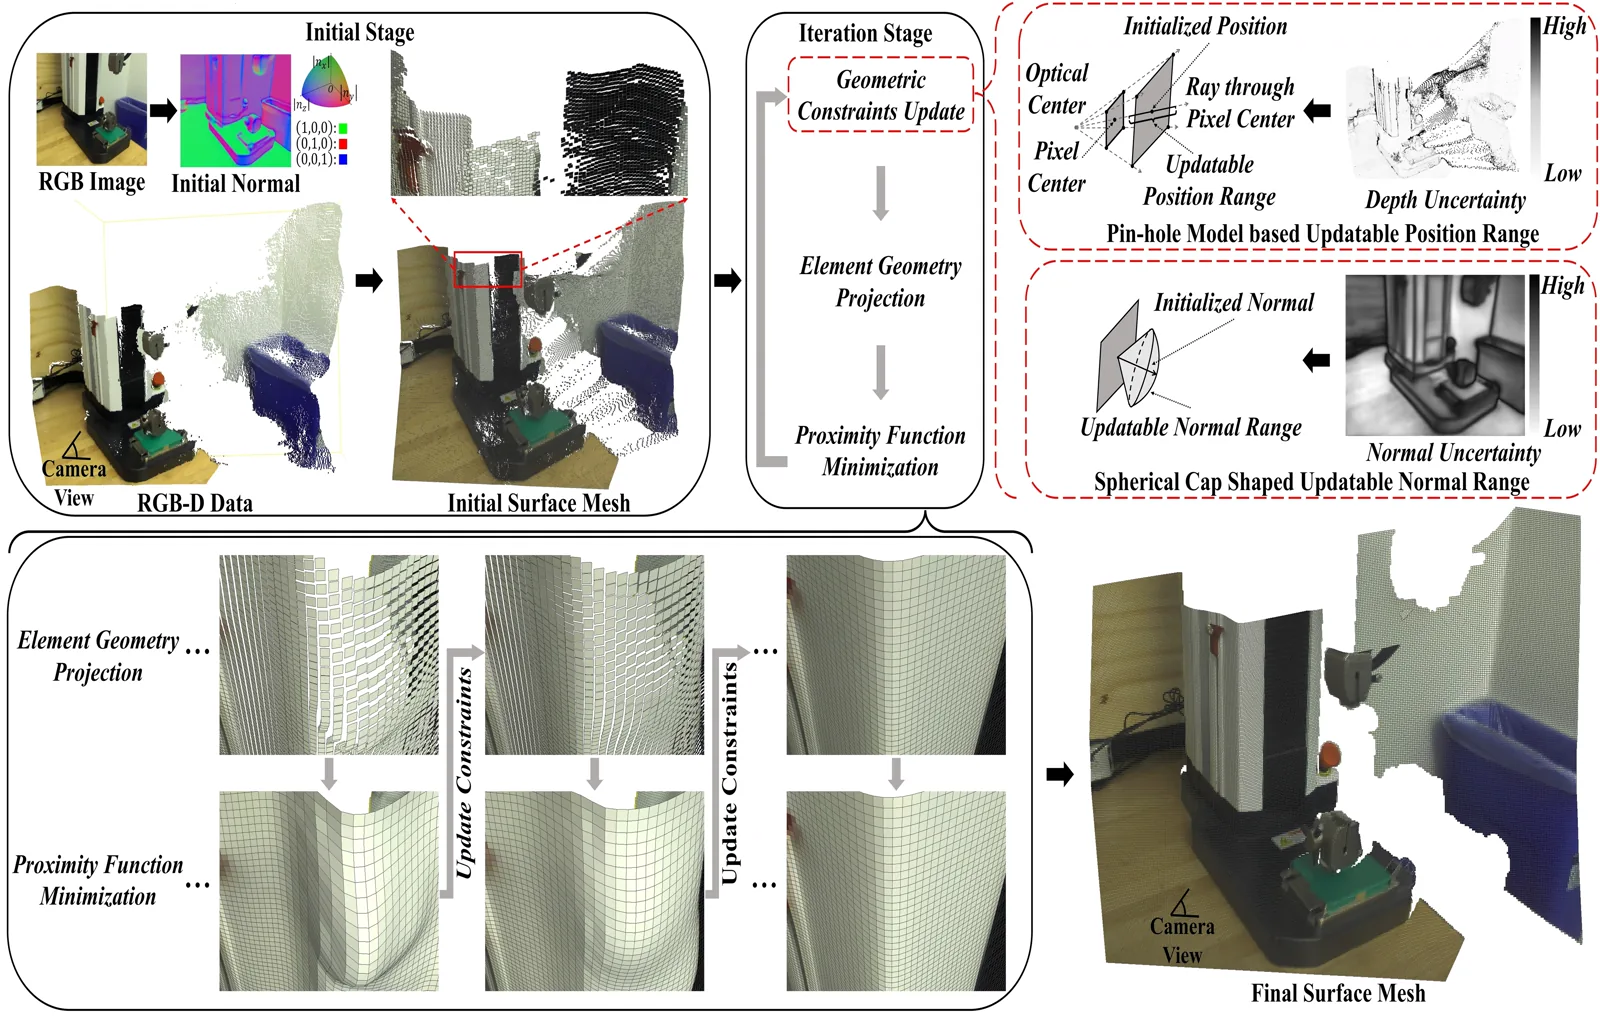
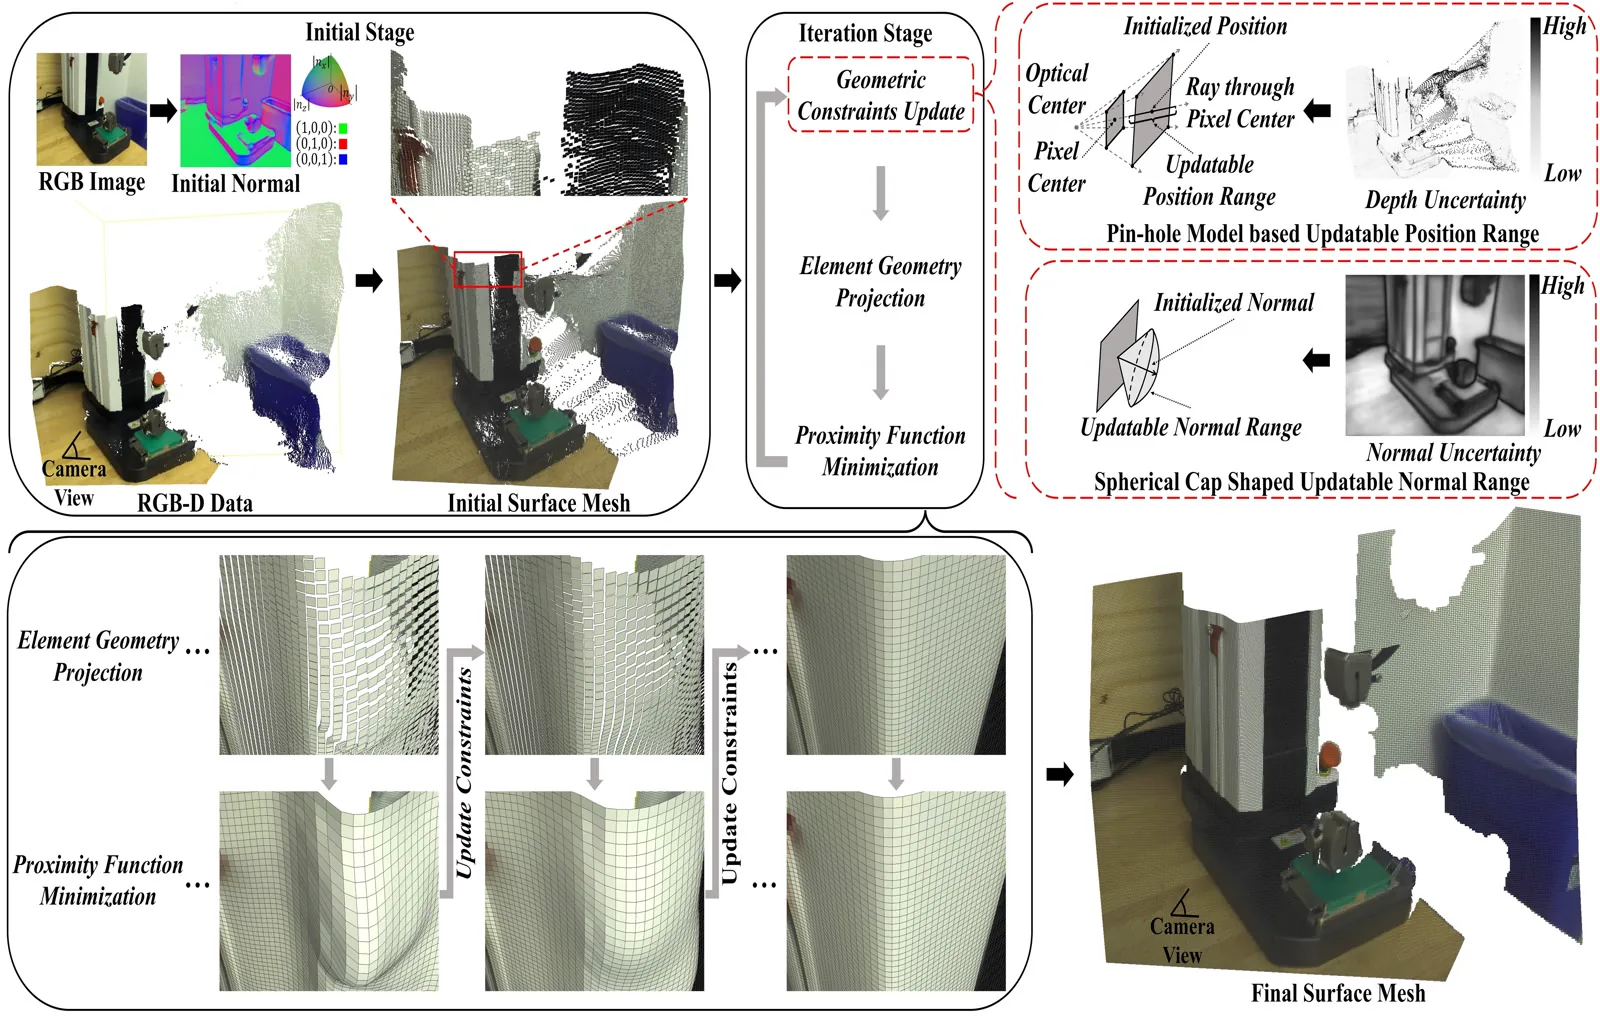
基于几何处理与 RGB 图像融合的室内深度补全算法,有效消除反光与透明物体失真,生成清晰的物体边界。
具身智能系统与机器人自主操作的现场演示和展会亮相。
每周定期举行具身智能、VLA 大模型、基础操作策略与从仿真到现实迁移的文献研讨。
项目阶段总结、跨学科团队交流与学术工业界伙伴参访研讨。